La IA física empieza a enfrentarse a una prueba menos vistosa que bailar o dar una voltereta: conseguir que varias máquinas se entiendan mientras comparten un edificio con nosotros. NTT West e Iris Ohyama anunciaron el 16 de noviembre de 2026 una demostración que conecta cámaras, un robot de limpieza y un semihumanoide para reconocer situaciones y repartir trabajo. La novedad está en la coordinación, según su comunicado conjunto.
Imagina el vestíbulo de una oficina después de una mañana de lluvia. Hay huellas en el suelo, personas cruzando hacia los ascensores y una entrega que debe llegar a otra planta. Es una escena cotidiana, planteada aquí como ejemplo. Resolverla exige interpretar prioridades y combinar capacidades diferentes. Comprar más robots no resuelve por sí solo ese pequeño caos.
La promesa resulta tentadora: que el edificio deje de funcionar como una colección de aparatos aislados. La pregunta incómoda aparece justo después: cuando todos los dispositivos comparten información y reciben instrucciones, ¿quién conserva el criterio sobre lo que deben hacer?
La noticia está en las conexiones
Las empresas han probado dos enlaces: imágenes de cámaras que sirven para orientar a JILBY, el robot de limpieza de Iris Ohyama, e intercambio de información entre JILBY y ugo Nova para distribuir tareas. El anuncio también recoge ensayos de acción autónoma mediante modelos que relacionan visión, lenguaje y movimiento.
La plataforma de NTT West aspira a reunir en la nube información de robots y equipos del inmueble, incluidos ascensores y puertas de acceso. La demostración presenta una base técnica para esa coordinación; un edificio entero funcionando de forma autónoma sigue siendo un horizonte de desarrollo.
La diferencia importa porque una integración suele esconder su dificultad detrás de una imagen sencilla. Dos máquinas pueden estar físicamente cerca y vivir en mundos digitales incompatibles. Una conoce su posición; otra registra una alarma; una tercera espera una autorización que nadie le ha enviado. Cada dispositivo sabe algo y el trabajo se detiene entre ellos.
Vista así, la innovación tiene menos de robot protagonista y más de organización. El problema se parece al de un equipo humano con buenos especialistas que nunca comparte el mismo calendario: el talento individual sirve de poco cuando nadie sabe qué está haciendo el resto.
Un acuerdo anterior que ahora muestra resultados
El anuncio tiene un antecedente preciso. Iris Ohyama y NTT West firmaron el 29 de octubre de 2025 un acuerdo para explorar servicios que combinasen robótica, dispositivos conectados e inteligencia artificial. El documento original de la colaboración permite separar aquel compromiso del resultado presentado ahora.
También ayuda a comprender el reparto industrial: una empresa aporta experiencia en productos y servicios, y la otra en comunicaciones e integración. La cooperación tiene sentido porque automatizar un espacio requiere trabajar sobre las máquinas y sobre las relaciones que las conectan.
Para valorar un anuncio tecnológico conviene mantener esa cronología a la vista. Un acuerdo abre una posibilidad; una prueba enseña una parte de su funcionamiento; una instalación cotidiana debe sostenerlo cuando cambian las personas, las condiciones y los imprevistos. Son etapas con exigencias distintas.
El interés de este caso está en observar cómo se cruza una de esas fronteras. A partir de ahí, la pregunta relevante será qué operaciones se pueden repetir con fiabilidad y cuánto trabajo de preparación necesita cada edificio.
JILBY: el trabajo empieza por el suelo
JILBY es un robot destinado a la limpieza profesional. Su ficha de producto describe programación horaria, carga automática y tres modos de limpieza. Incorpora sensores como LiDAR, cámara 3D y ultrasonidos para detectar el entorno. El fabricante sitúa su masa, con batería, en unos 43 kilogramos.
Detenerse en esos detalles evita imaginar un asistente abstracto. Un robot ocupa espacio, tiene una autonomía limitada y necesita acceso a sus zonas de trabajo. En una pantalla, una instrucción puede parecer impecable; en un pasillo, debe traducirse en una ruta que una máquina real pueda recorrer.
Iris Ohyama explica en la página de su función de agente de IA una forma de utilizar los datos de limpieza para proponer operaciones y comunicar el estado mediante terminales. La idea consiste en que el trabajador pueda relacionarse con el servicio sin gestionar cada movimiento del aparato.
Como ejemplo de uso, pensemos en la diferencia entre fijar una ruta todos los lunes y revisar una propuesta de limpieza ajustada a lo que ha ocurrido ese día. La segunda opción podría resultar útil en entornos variables. Para saber si lo es, habría que medir el tiempo que ahorra frente al que exige revisar y corregir sus recomendaciones.
Ugo Nova: un humanoide con ruedas y un papel diferente
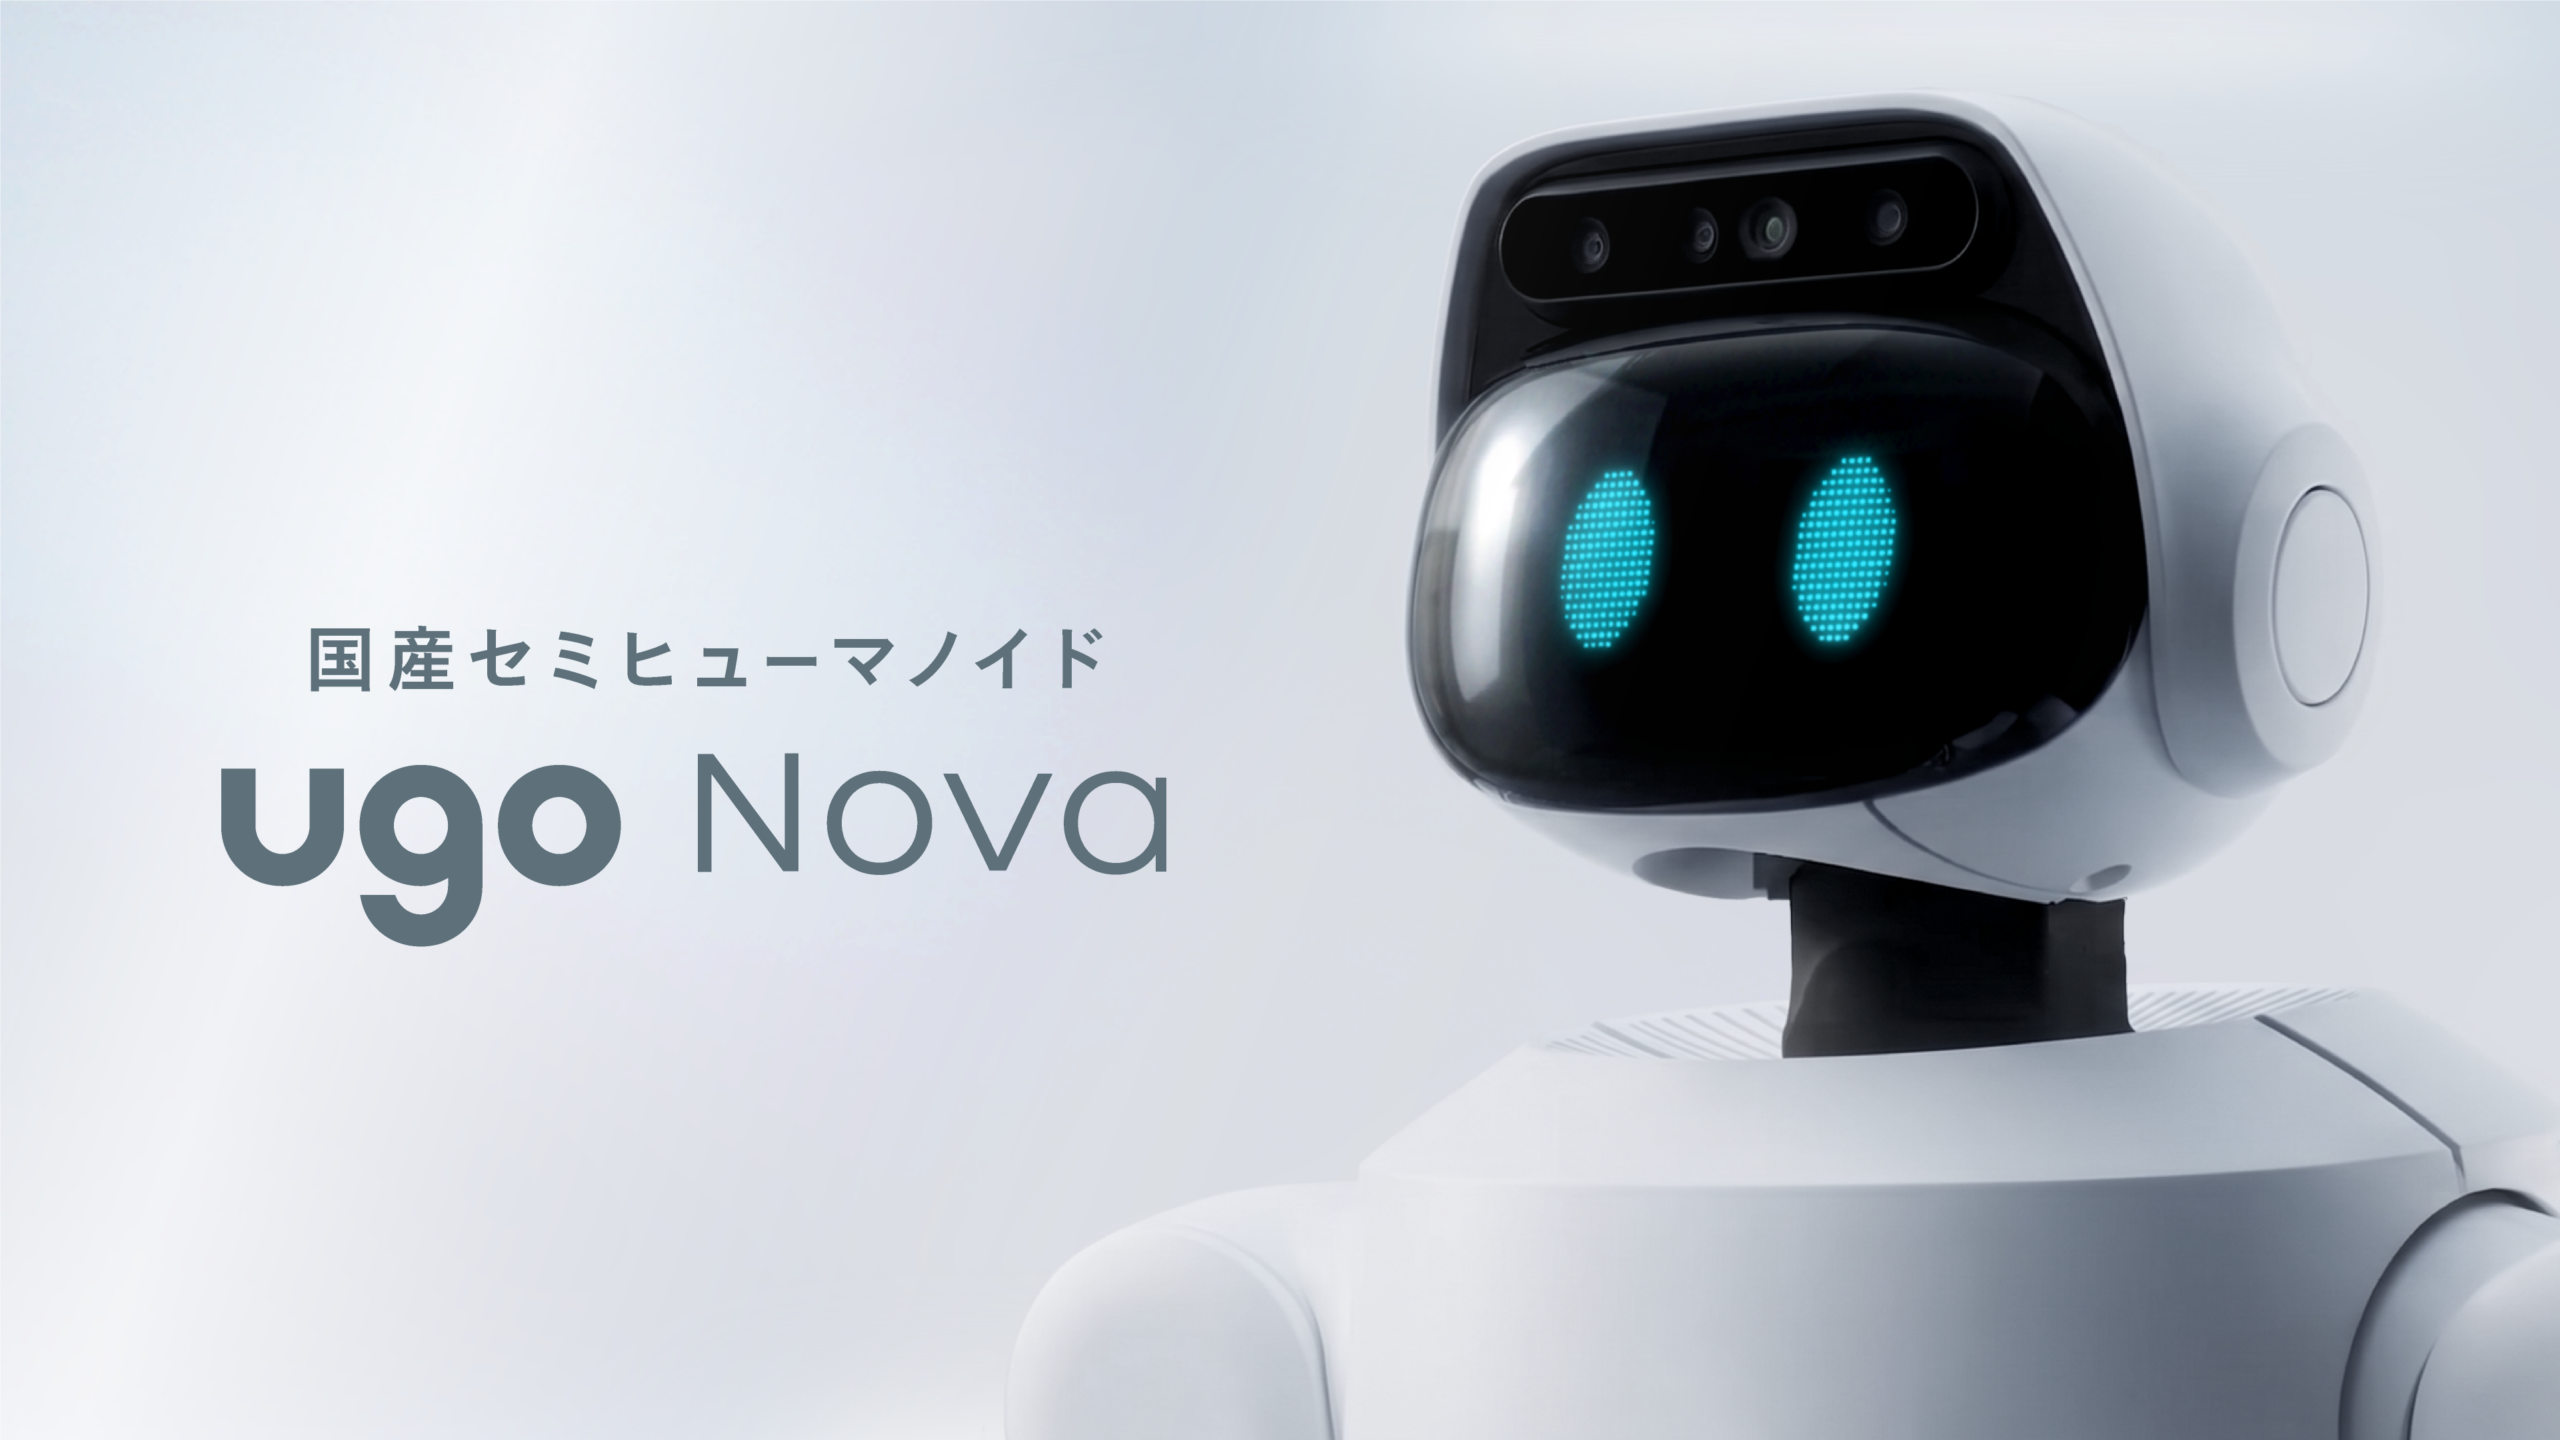
El otro participante tampoco encaja del todo en la imagen popular del robot que camina como una persona. Ugo presentó Nova el 16 de septiembre como un semihumanoide de dos brazos y desplazamiento sobre ruedas, diseñado y fabricado en Japón. El anuncio sitúa el inicio previsto de la producción en serie en 2027.
Su planteamiento combina movilidad y manipulación. El fabricante describe cámaras en la cabeza y las manos, operación remota y recogida sincronizada de datos para entrenar y comprobar modelos. Esa combinación sirve para estudiar tareas que exigen llegar a un lugar y actuar sobre un objeto.
La ficha técnica de Nova detalla dos brazos de siete grados de libertad y un conjunto de 22 grados de libertad, además de la base móvil. Sus características permiten entender por qué una plataforma de coordinación puede reunir máquinas con funciones diferentes.
El contraste con JILBY es revelador. Cada diseño concentra recursos en un tipo de trabajo. La lectura que sugiere esta colaboración es que una parte de la robótica útil podría crecer mediante especialización y cooperación. Un edificio no necesita necesariamente que todos sus robots hagan lo mismo; necesita que el trabajo no quede bloqueado entre uno y otro.
La IA física necesita entender qué ocurre antes de actuar
Detrás de las siglas hay tres ideas que conviene distinguir. Un modelo de visión y lenguaje relaciona lo que aparece en una imagen con conceptos e instrucciones. Un modelo de lenguaje puede ayudar a organizar una petición. Un modelo de visión, lenguaje y acción conecta esas entradas con decisiones de movimiento.
NTT West menciona estas familias tecnológicas, conocidas como VLM, LLM y VLA, en la explicación de su plataforma. Agruparlas bajo la etiqueta de IA física permite señalar una aspiración común: convertir información del entorno en acciones útiles sobre ese entorno.
Ahora bien, comprender una orden y ejecutarla correctamente son problemas distintos. La frase «deja libre la entrada» parece sencilla hasta que hay que decidir qué cuenta como entrada, qué objetos pueden moverse y qué personas tienen prioridad. En ese punto, el lenguaje cotidiano deja de ser tan inocente.
Por eso, al evaluar robots colaborativos, interesa mirar el recorrido completo de la decisión. Qué ha visto el sistema, cómo lo ha interpretado y qué acción se ha autorizado. Una respuesta verbal convincente aporta poco si el movimiento posterior interrumpe una tarea importante o exige que alguien venga a deshacerlo.
Cuando el edificio observa, también hay decisiones humanas
Conectar cámaras y robots abre una posibilidad operativa: aprovechar información que antes quedaba encerrada en sistemas separados. A la vez, obliga a decidir qué imágenes se utilizan, durante cuánto tiempo y con qué finalidad. Son preguntas de diseño que una organización debería resolver antes de ampliar la observación de sus espacios.
Conviene plantearlas sin atribuir al ensayo usos que sus autores no describen. Detectar una necesidad de limpieza y evaluar la conducta de una persona serían funciones muy diferentes. La segunda no se convierte en necesaria simplemente porque la infraestructura permita recoger imágenes.
Un ejemplo ayuda a entender el dilema. Una oficina podría querer saber si una zona necesita atención y, al mismo tiempo, decidir que no necesita identificar quién pasó por ella. Definir con precisión la tarea permite preguntar qué información basta para resolverla.
La automatización de edificios exige también pensar en los fallos. ¿Qué debería ocurrir si se pierde una conexión? ¿Quién puede detener una tarea? ¿Cómo se resuelve una instrucción contradictoria? Estas preguntas forman parte de la calidad del servicio. Un sistema resulta más fácil de adoptar cuando las personas comprenden su comportamiento y pueden intervenir.
Del ensayo al turno de trabajo completo
Las empresas sitúan la comercialización futura entre los aspectos que van a estudiar. Su publicación demuestra una posibilidad técnica y no aporta una medición del ahorro que obtendría cualquier edificio. La prudencia aquí ayuda a formular una prueba mejor.
Para un responsable de instalaciones, una evaluación útil podría empezar por un proceso pequeño y repetido. Habría que registrar cuánto tarda, cuántas veces requiere ayuda y qué sucede cuando el espacio cambia. Después tocaría comparar ese funcionamiento con la forma actual de trabajar.
El coste relevante incluye más que la máquina: preparación del entorno, integración, supervisión y mantenimiento. También importa cuánto tarda el personal en entender una incidencia. Una tecnología que completa muchas tareas, pero convierte cada excepción en una investigación, puede trasladar el trabajo en lugar de reducirlo.
La dimensión laboral merece el mismo cuidado. Liberar tiempo de una actividad repetitiva puede mejorar un puesto si ese tiempo se acompaña de funciones claras y formación. El resultado depende de cómo se organice el trabajo. La forma del robot, por sí sola, no responde esa pregunta.
El futuro podría parecerse a un equipo que funciona
La noticia de Japón apunta hacia una robótica menos individual y más conectada. Su atractivo reside en algo cotidiano: que la información llegue a quien puede utilizarla y que distintas capacidades se coordinen para terminar una tarea.
Ya hay espacio para imaginar aplicaciones; todavía hace falta comprobar su comportamiento durante jornadas enteras. Entre ambos extremos conviene conservar una ambición exigente: pedir que el sistema sea útil para quienes trabajan y transitan por el edificio, además de interesante para quienes lo presentan.
Quizá el avance que acabemos recordando tenga menos que ver con una silueta humana y más con un vestíbulo que sigue funcionando cuando todo se complica. Personas que conservan el control, máquinas que cooperan y problemas que se resuelven sin convertir cada paso en otro problema. Ese futuro, aunque luzca menos en un vídeo, sí merece nuestra atención.
Imagen: material oficial de ugo Nova, publicado por ugo. No es una fotografía de la demostración conjunta.